 Szarik
Wydrukowane i sprawdzone na stanowisku
Dowody z prawdziwych części.
Prace nad napędem i kamerami obejmują fizyczne konstrukcje i pomiary na stanowisku. Te dowody dotyczą zapisanej wersji i warunków testu.
Przeczytaj dziennik budowy →Zbuduj Szarika
Robot czworonożny łączy mechanikę, układy elektryczne, elektronikę i oprogramowanie. Napęd to silnik i przekładnia, które poruszają przegubem. Zacznij od jednego napędu, prowadź notatki i sprawdzaj połączenia po kolei.
Poznaj punkt wyjścia
Istnieją wydrukowane części, eksperymenty na stanowisku i symulacja. Kompletny zestaw pozwalający samodzielnie odtworzyć robota jest nadal przygotowywany.
Wydrukowane i sprawdzone na stanowisku
Prace nad napędem i kamerami obejmują fizyczne konstrukcje i pomiary na stanowisku. Te dowody dotyczą zapisanej wersji i warunków testu.
Przeczytaj dziennik budowy →W symulacji
MuJoCo sprawdza ruch i reakcję układu bezpieczeństwa w modelu fizycznym. Chodzenie całego robota w symulacji jest osobnym etapem od zweryfikowanego fizycznego chodzenia.
Poznaj MuJoCo →Nadal weryfikowane
Pełna lista zakupowa, powtarzalny opis budowy silnika, zgodność taśm kamer i końcowy montaż głośnika nadal wymagają spójnego wydania dla budujących.
Zapytaj o swoją wersję →Części przed zakupami
Lista materiałowa, czyli BOM, określa części i ilości potrzebne do budowy. Ten przegląd przedstawia główne podzespoły; przed zakupem pełnego zestawu skorzystaj z BOM-u dla konkretnej wersji.
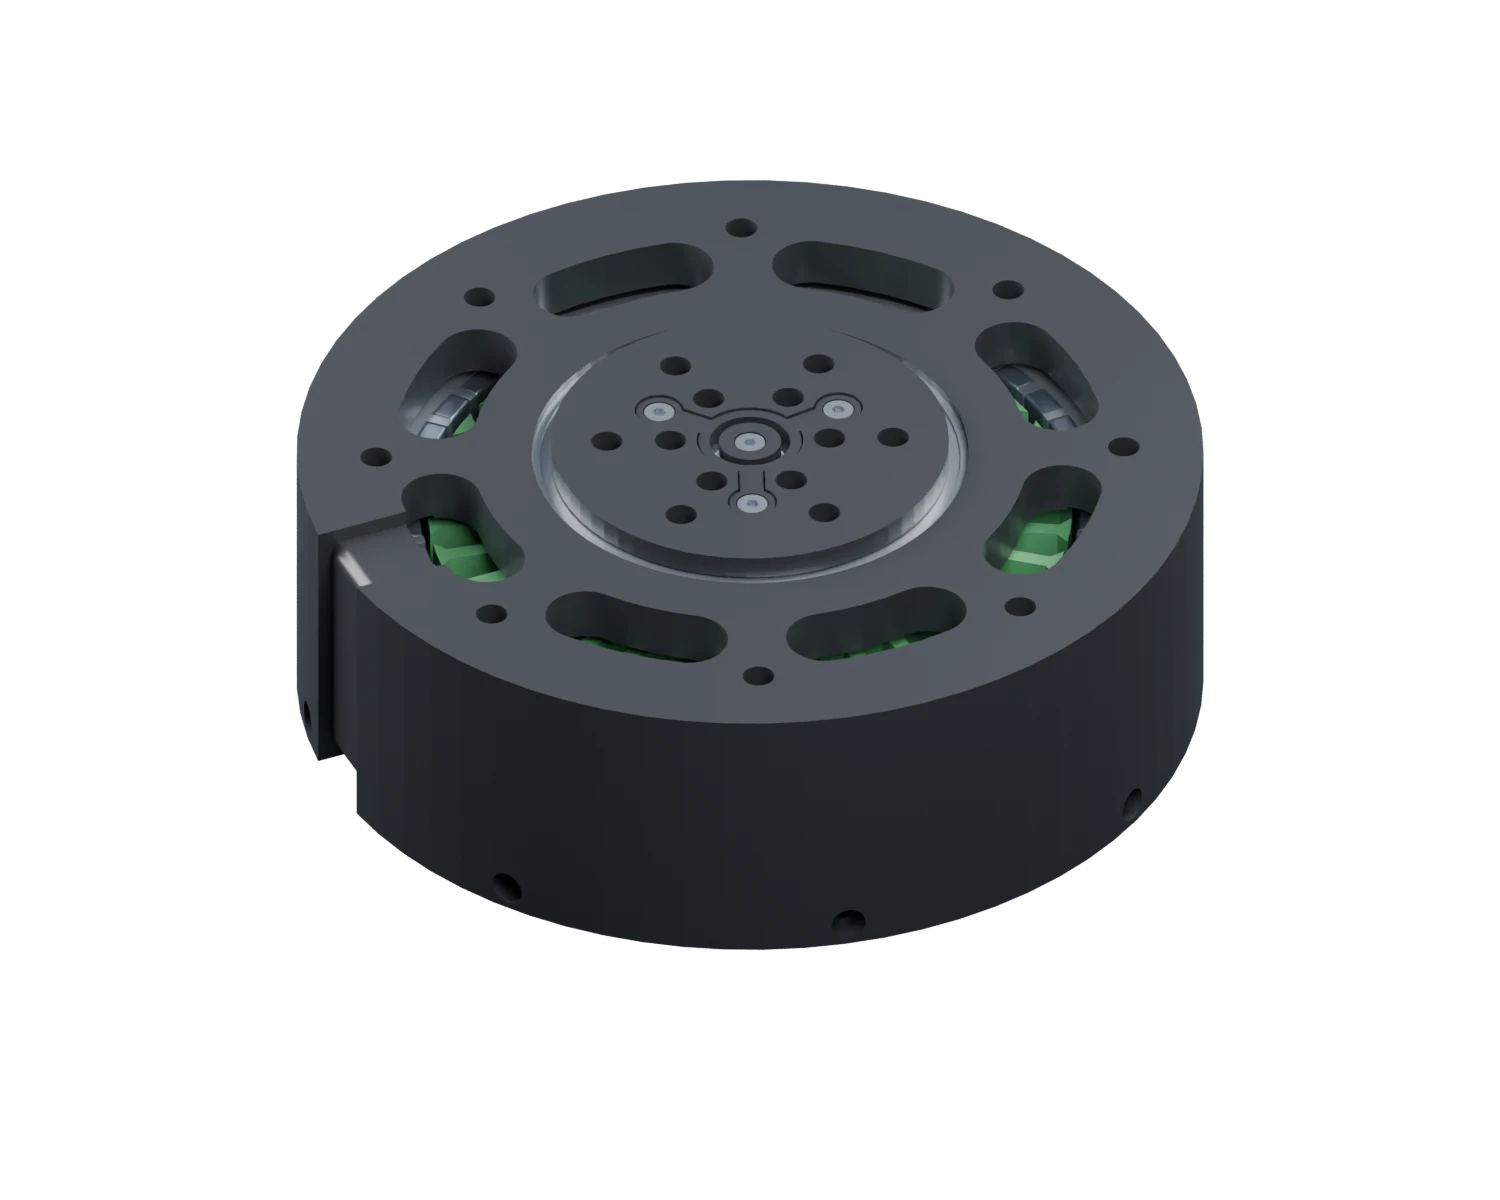
QDD oznacza quasi-direct-drive: silnik z przekładnią o niewielkim przełożeniu. Tutaj sześć obrotów silnika daje jeden obrót wyjścia. Sterownik reguluje prąd silnika, a enkoder mierzy jego kąt.
| Element | Liczba | Zadanie | Co sprawdzić |
|---|---|---|---|
| Drukowane napędy QDD | 12 | Silniki przegubów | Przekładnia planetarna 6:1; używaj spójnej wersji mechanicznej wraz z jej opisem budowy silnika. |
| Sterowniki ERAD 2.1 z enkoderami AS5048A | 12 | Sterowanie silnikiem i pomiar kąta wirnika | Jeden sterownik na przegub; wersja płytki, okablowanie i firmware muszą do siebie pasować. |
| Raspberry Pi 5 | 1 | Komputer nadrzędny | 64-bitowy Linux; przygotuj komputer niezależnie od zasilanych przegubów. |
| ESP32-S3-DevKitC-1-N16R8 | 1 | Most radiowy sterownika nadrzędnego | Sterownik bez stopnia mocy silnika, inny niż płytki napędów ERAD. |
| Czujnik IMU WitMotion WT9011DCL | 1 | Pomiar orientacji korpusu | Sprawdź przypisanie osi czujnika w zmontowanym robocie. |
| Kamery ArduCam B0179 / UC-609 Rev.E | 2 | Widzenie stereo | Sfotografowane płytki mają 22 styki; przypisanie pinów taśmy i orientacja styków nadal wymagają weryfikacji dla konkretnej wersji. |
| ReSpeaker XVF3800 z XIAO ESP32S3 | 1 | Zestaw mikrofonów głowy | Zachowaj drukowany uchwyt kamer i wybrane interfejsy głowy. |
| Głośnik Seeed 114993346 | 1 | Wyjście dźwięku głowy | Wybrany głośnik; zgodność złącza i pełne dopasowanie mocowania pozostają niezweryfikowane. |
| System akumulatorowy Bosch ProCORE18V | 1 | Źródło zasilania silników | Zabezpieczenia, zatrzymanie awaryjne, interfejs akumulatora i przewody zasilania należą do części elektrycznej projektu. |
| Łożyska, paski, elementy złączne i wkładki wtapiane | Według BOM-u danej wersji | Elementy mechaniczne | Używaj listy materiałowej dla konkretnej wersji; ten przegląd nie jest pełną listą zakupową. |
Sfotografowane płytki kamer w projekcie to UC-609 Rev.E z 22 stykami. Sama szerokość złącza nie potwierdza przypisania pinów taśmy ani orientacji styków.
Przygotuj stanowisko
Zapisane szacunki projektu korzystają z profili H2S z dyszą 0,4 mm. Przygotuj pliki we własnym slicerze; czas druku i pasowanie zależą od ustawień.
Poznaj narzędzia projektowe →Pracuj małymi etapami
Zachowaj spójność wersji mechaniki, elektroniki i firmware’u. Nowy rysunek lub wynik testu może zmienić kolejny krok.
Rozpoznaj drukowaną obudowę i koła zębate, łożyska, magnesy, wkładki i płytkę sterownika. Poznaj działanie przełożenia 6:1, zanim powtórzysz je dwanaście razy.
Poznaj napęd →Przy odłączonym zasilaniu silników sprawdź wybrane części i kupione elementy według tej samej wersji. Zapisz kolizje, niedostępne śruby i niezweryfikowane pasowania, zanim wydrukujesz pełny zestaw.
Przy odłączonym zasilaniu sprawdź przebieg paska, napinanie, osłony i prześwity. Noga łączy trzy napędy; przekładnia pasowa jest kolejnym połączeniem do zweryfikowania.
Zajrzyj do nogi →Sprawdź mocowanie akumulatora, zabezpieczony rozdział zasilania, dostęp do elektroniki i prowadzenie przewodów. Zachowaj sprawdzony uchwyt kamer; zweryfikuj taśmy kamer i interfejs głośnika, zanim uznasz części za zamienne.
Poznaj głowę →Komputerem nadrzędnym jest Raspberry Pi 5 z 64-bitowym Linuksem. Preferowanym punktem wyjścia jest Raspberry Pi OS Lite; można też użyć istniejącej, działającej instalacji Ubuntu LTS. Narzędzia komputera korzystają z Rusta i Pythona, a firmware płytek z Arduino C++.
Instrukcja konfiguracji Raspberry Pi →Testy z zasilaniem wymagają sprawdzonego sprzętowego odcięcia zasilania silników, skonfigurowanych limitów, podpartego mechanizmu i pustej strefy pracy. Przejdź od jednego przegubu do jednej nogi, zanim spróbujesz uruchomić całego robota.
Przeczytaj o otwartym problemie bezpieczeństwa →Przydatne pliki dostępne teraz
Pobierz przegląd głównych części i listę kontrolną planowania. Oba pliki oznaczają niezweryfikowane połączenia i granicę między przygotowaniem a testami z zasilaniem.
CSV · do arkusza kalkulacyjnego
Główne podzespoły, ilości, zadania i sprawdzenia wersji.
Pobierz przegląd częściMarkdown · tekst do edycji
Przygotowanie warsztatu, etapy podzespołów i otwarte kwestie bezpieczeństwa.
Pobierz listę kontrolnąKompletny publiczny pakiet do budowy jest nadal przygotowywany. Repozytorium źródłowe jest prywatne. Te pliki do planowania są dostępne już teraz; pełny pakiet do druku będzie wymagał spójnego BOM-u, instrukcji montażu, firmware’u i weryfikacji pasowania.
Napęd opiera się na zewnętrznym projekcie drukowanego napędu QDD. Jego pliki opisują projekt źródłowy, a nie zweryfikowane wydanie Szarika.
Buduj otwarcie
Podaj podzespół i wersję, oczekiwany wynik, zaobserwowany efekt oraz odpowiednie zdjęcia lub logi. Przed udostępnieniem usuń dane uwierzytelniające i dane osobowe.