 Szarik
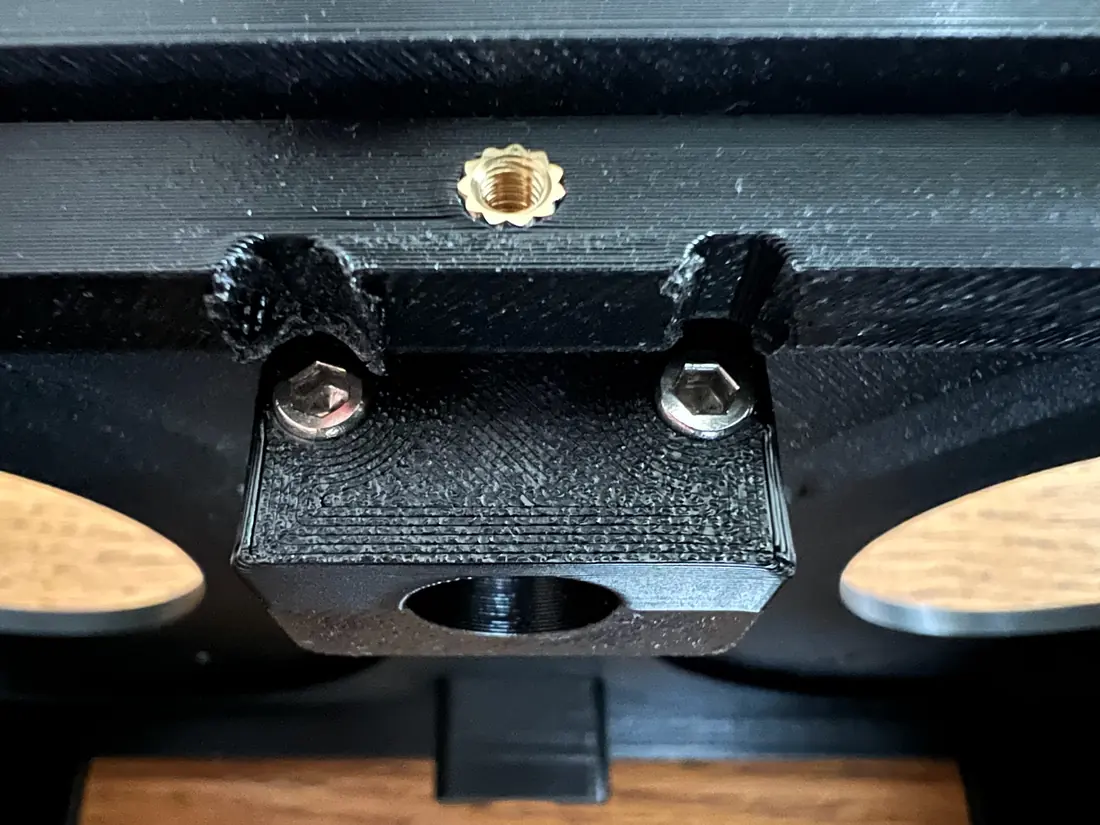
Od drukowania do projektowania.
Napinacz paska zaprojektowany dla tego robota. W lipcu projekt miał już własne części.
Otwarty projekt robota czworonożnego
Poznaj Szarika. Robota, którego możesz zbudować, zrozumieć
i z którym możesz odkrywać świat.
Ty: „Wstań i podejdź bliżej”.
Szarik leży płasko na podłodze, wstaje i podchodzi do stołu z czerwonym kubkiem.
Ty: „Co widzisz?”
Zapala się pierścień na głowie. Kamera pokazuje stół i kubek, każdy zaznaczony ramką z podpisem.
Szarik: „Widzę czerwony kubek na stole”.
Widok wraca do całego robota.
Praktyczny projekt w trakcie rozwoju. Koszt i czas budowy są jeszcze ustalane.
Dla ciekawych świata majsterkowiczów, którzy chcą poznawać mechanikę, elektronikę i programowanie.
Mały robot. Dużo do nauczenia.
Umiesz programować, ale nigdy nie uruchamiałeś silnika? Tutaj możesz zacząć. Szarik łączy drukowane części, elektronikę i kod w jednym projekcie, który możesz rozłożyć na części.
Film pokazuje renderowaną demonstrację ruchu i rozmowy. Osiągi fizycznego robota są nadal w trakcie weryfikacji.
Prosto z warsztatu
Przed renderami były drut miedziany, drukowane części i mnóstwo rzeczy, które nie pasowały. Kilka chwil z dziennika budowy.
Napinacz paska zaprojektowany dla tego robota. W lipcu projekt miał już własne części.
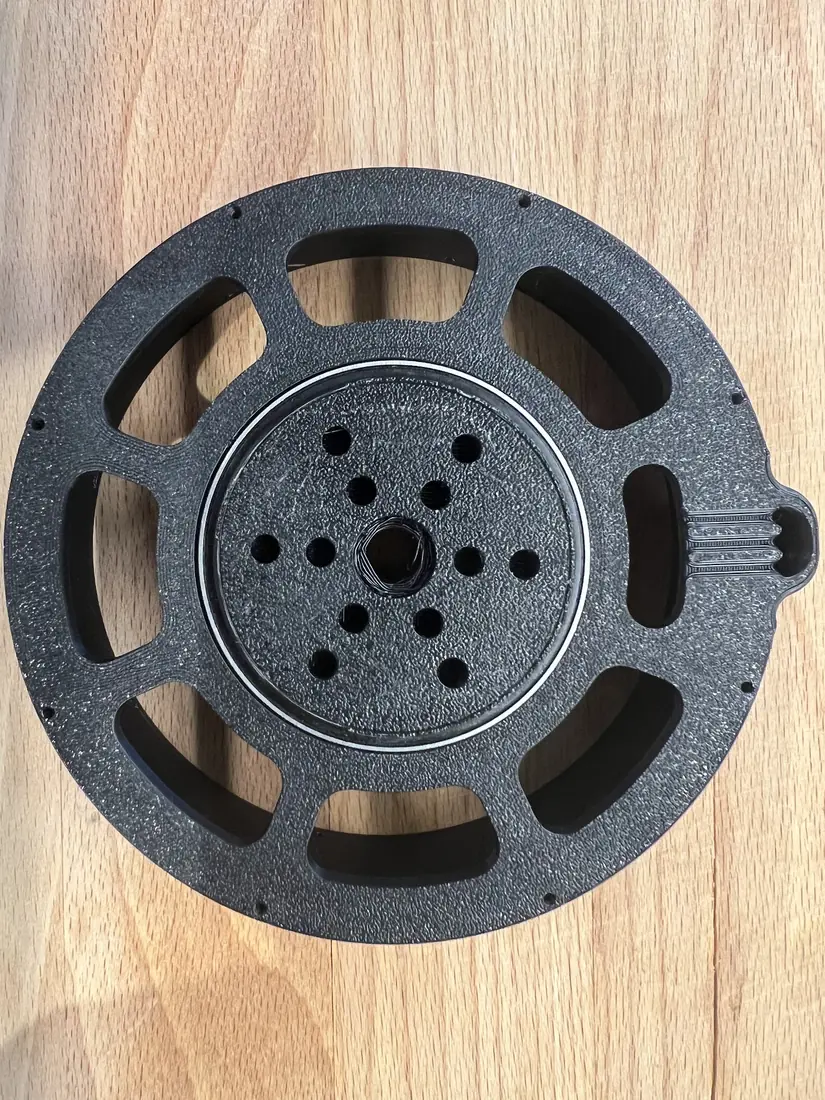
Powtarzalne pomiary rezystancji — i wirnik, który nadal lekko ocierał. Trudności też są częścią tej historii.
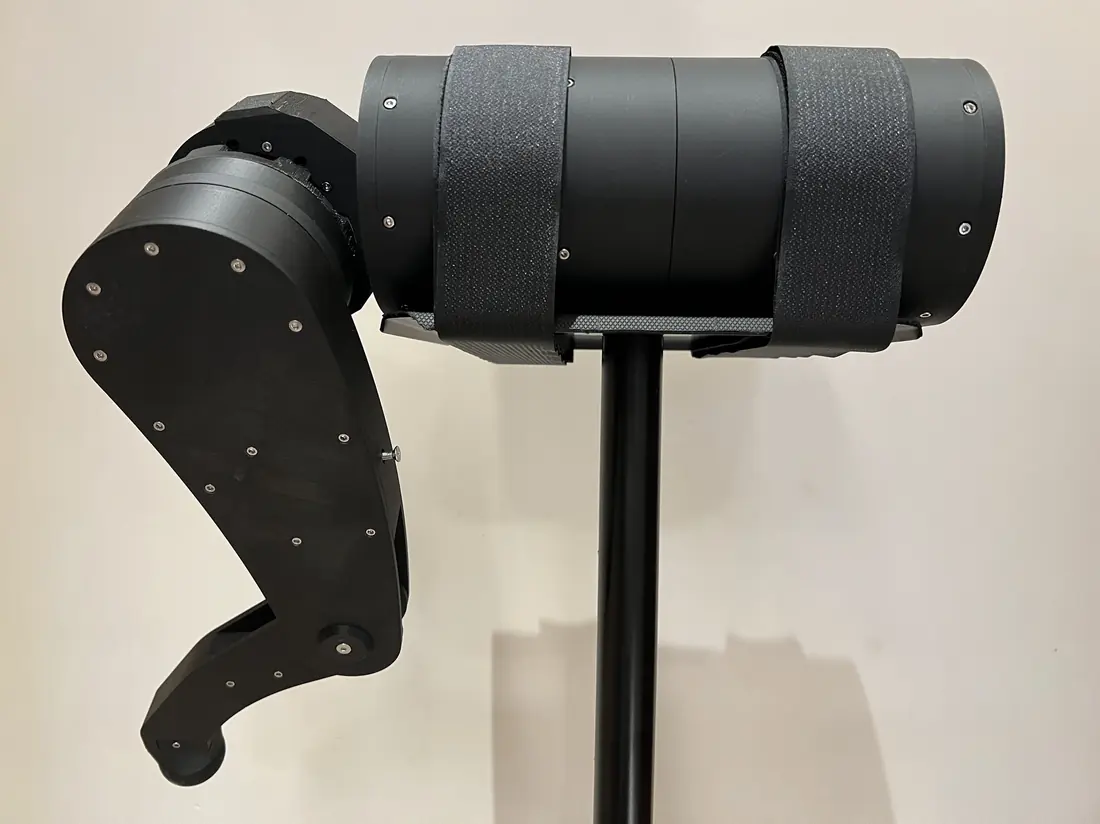
Na stojaku, ze stopami nad podłogą. Sposób na poznawanie jednego przegubu naraz.
W każdym przegubie
Dwanaście napędów wprawia robota w ruch. Zacznij od jednego: silnika magnetycznego, przekładni planetarnej i części, które możesz wydrukować samodzielnie.
Napęd Szarika
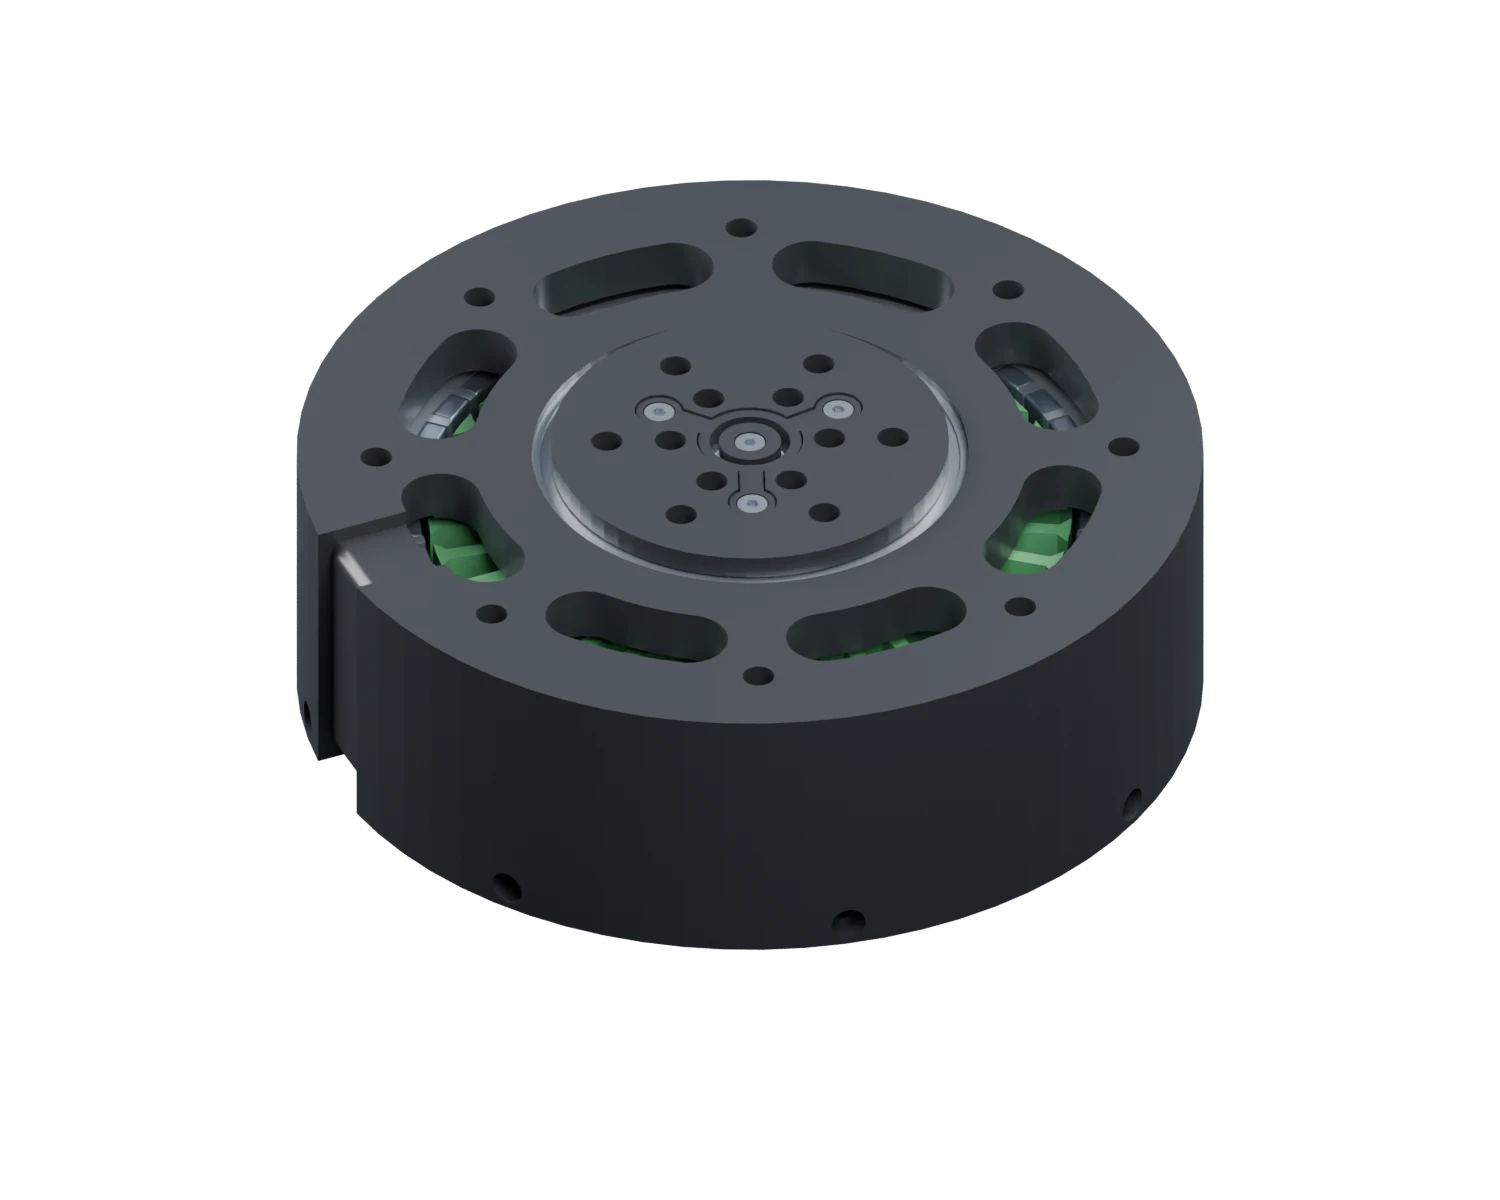
Drukowana mechanika. Prawdziwe metalowe elementy.
Sześć obrotów silnika.
Jeden obrót wyjścia.
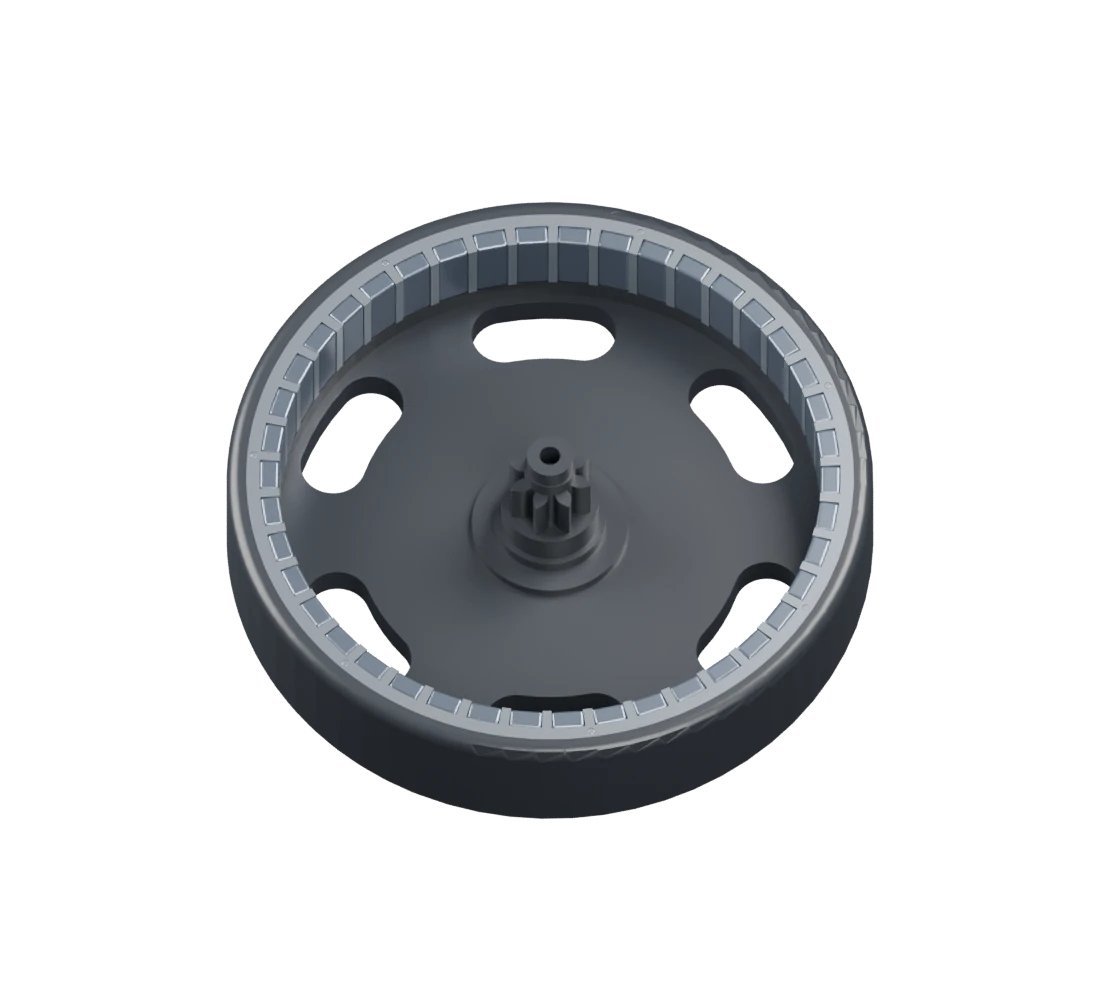 42
Naprzemiennie północ i południe.
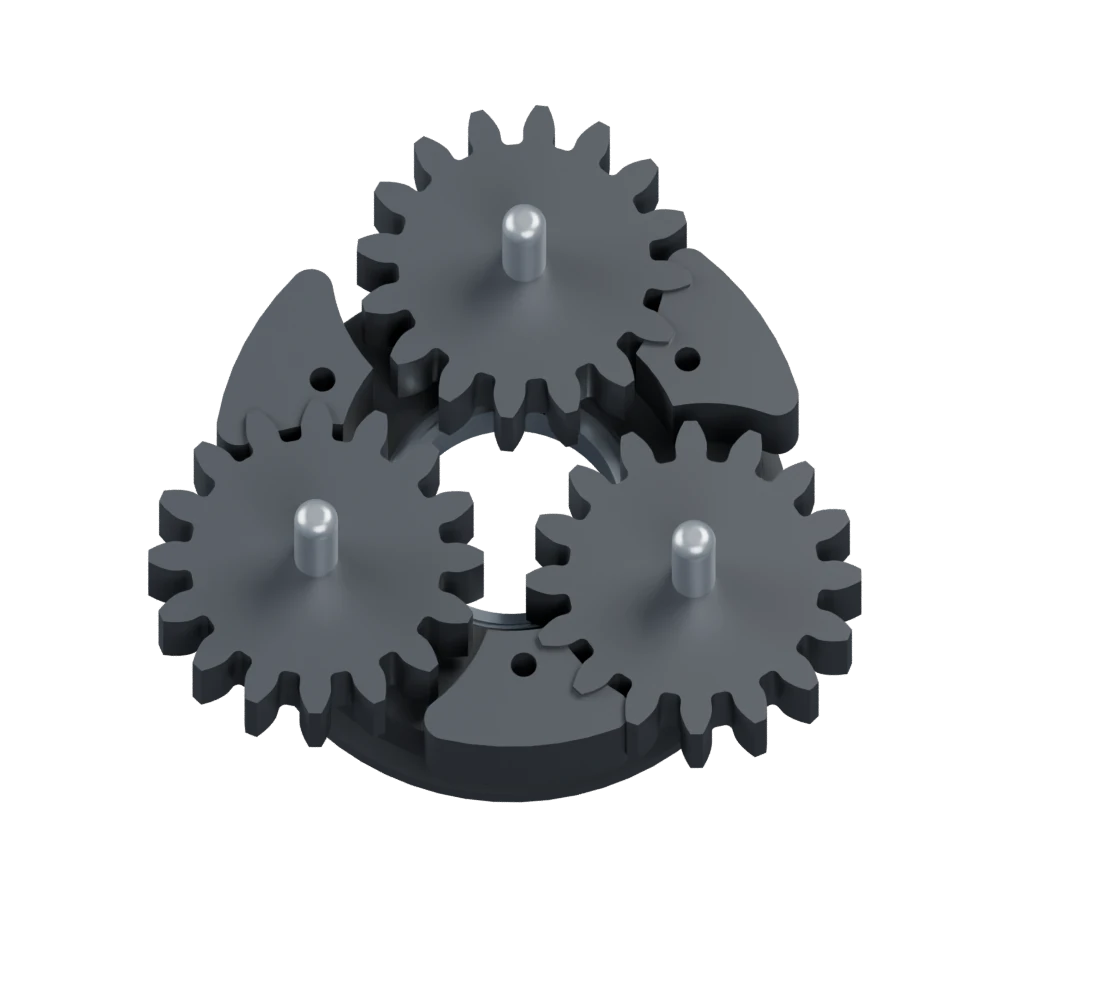
Wspólna praca
Koła planetarne obiegają koło słoneczne wewnątrz nieruchomego wieńca.
Dla jednego napędu w bieżącej wersji do druku. Elementy kupowane są liczone osobno.
Obudowa, tylna płyta, wirnik, wyjście, pokrywa wirnika, zewnętrzny uchwyt łożyska, tylna pokrywa, jarzmo planet, blokada stojana, pierścień mocujący łożysko i trzy koła planetarne. Opcjonalny uchwyt ręczny jest osobnym elementem.
Elementy kupowane obejmują magnesy, łożyska, sworznie i elementy złączne. Pełna liczba części tej wersji, uwzględniająca te elementy, jest nadal weryfikowana.
Szacowany czas wydrukowania jednego napędu na czterech płytach.
Bieżąca wersja druku 909: Bambu Lab H2S, dysza 0,4 mm i zapisane profile PETG Basic. Cztery płyty dają łącznie 14 h 34 min 1 s. Montaż, chłodzenie wydruków, usuwanie podpór i ponowne wydruki wymagają dodatkowego czasu.
PETG na drukowane części i podpory w bieżącym pakiecie przygotowanym w slicerze.
Cztery płyty zużywają szacunkowo 158,46 g, 71,62 g, 23,88 g i 6,21 g: łącznie 260,17 g. Obejmuje to podpory i oznacza zużycie materiału, a nie masę zmontowanego napędu. Masę kompletnego napędu trzeba jeszcze zmierzyć na wadze.
Od zewnątrz do środka
Uproszczony model CAD zmontowanego napędu.
Dane konstrukcyjne, a nie potwierdzone osiągi. Moment obrotowy, sprawność i limity cieplne wymagają jeszcze pomiarów. Poznaj nogę →
Od przegubu do kroku
Trzy napędy współpracują, by ustawić stopę. Pasek zębaty przenosi napęd kolana wzdłuż uda, dzięki czemu silnik pozostaje blisko biodra.
Noga Szarika
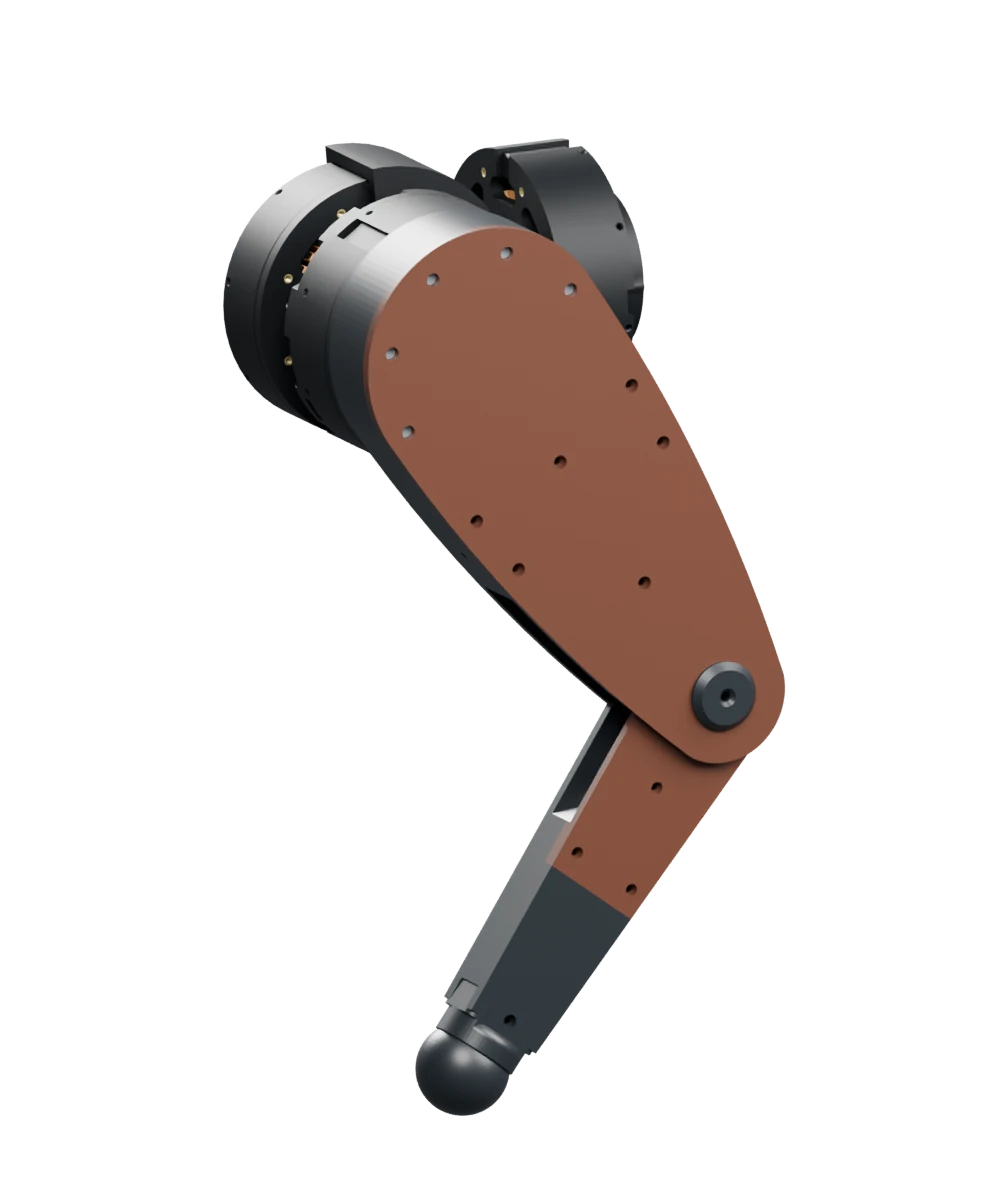
Model CAD kompletnej nogi.
Przechył biodra porusza nogą na boki.
Obrót biodra w przód i w tył porusza udem.
Kolano zgina dolną część nogi.
Pasek dodaje kolejne przełożenie między napędem kolana a dolną częścią nogi.
Silnik przy biodrze. Ruch w kolanie.
Mniejsze koło napędza większe: 28 ÷ 18 = 1,56. Dolna część nogi obraca się wolniej, z większym idealnym momentem obrotowym. Napięcie paska, tarcie i ugięcia wpływają na to, co dociera do stopy.
9,33:1 przełożenie od wirnika do kolanaPrzekładnia planetarna 6:1 × pasowa 28:18 · idealne przełożenie kinematyczne
Miejsce na ruch
Zakresy referencyjne w oprogramowaniu
Rzeczywisty zakres ruchu wymaga jeszcze weryfikacji.
Przechył biodra
±46°Na boki.
Zgięcie biodra
±120°Udo w przód i w tył.
Kolano
±149°Model dopuszcza zginanie w obie strony.
Kąty są odniesione do zera każdego przegubu w modelu i zaokrąglone do pełnych stopni: przechył biodra ±0,8 rad, zgięcie biodra ±2,1 rad i kolano ±2,6 rad. Paski porównują skonfigurowane zakresy na wspólnej skali 360°. To ograniczenia programowe, a nie zmierzone ograniczniki mechaniczne ani gwarancja braku kolizji przy każdej kombinacji ustawień. Prześwity, prowadzenie przewodów i użyteczny zakres ruchu trzeba sprawdzić na zmontowanym robocie.
Geometria CAD i konfiguracja oprogramowania. Sprawność przekładni pasowej, użyteczny zakres ruchu i nośność nadal wymagają pomiarów fizycznych.
Wszystko się łączy
Korpus łączy cztery nogi, mieści komputer i zapewnia akumulatorowi osobną komorę. Drukowane części tworzą konstrukcję, którą możesz zbudować, otworzyć i zrozumieć.
Korpus Szarika
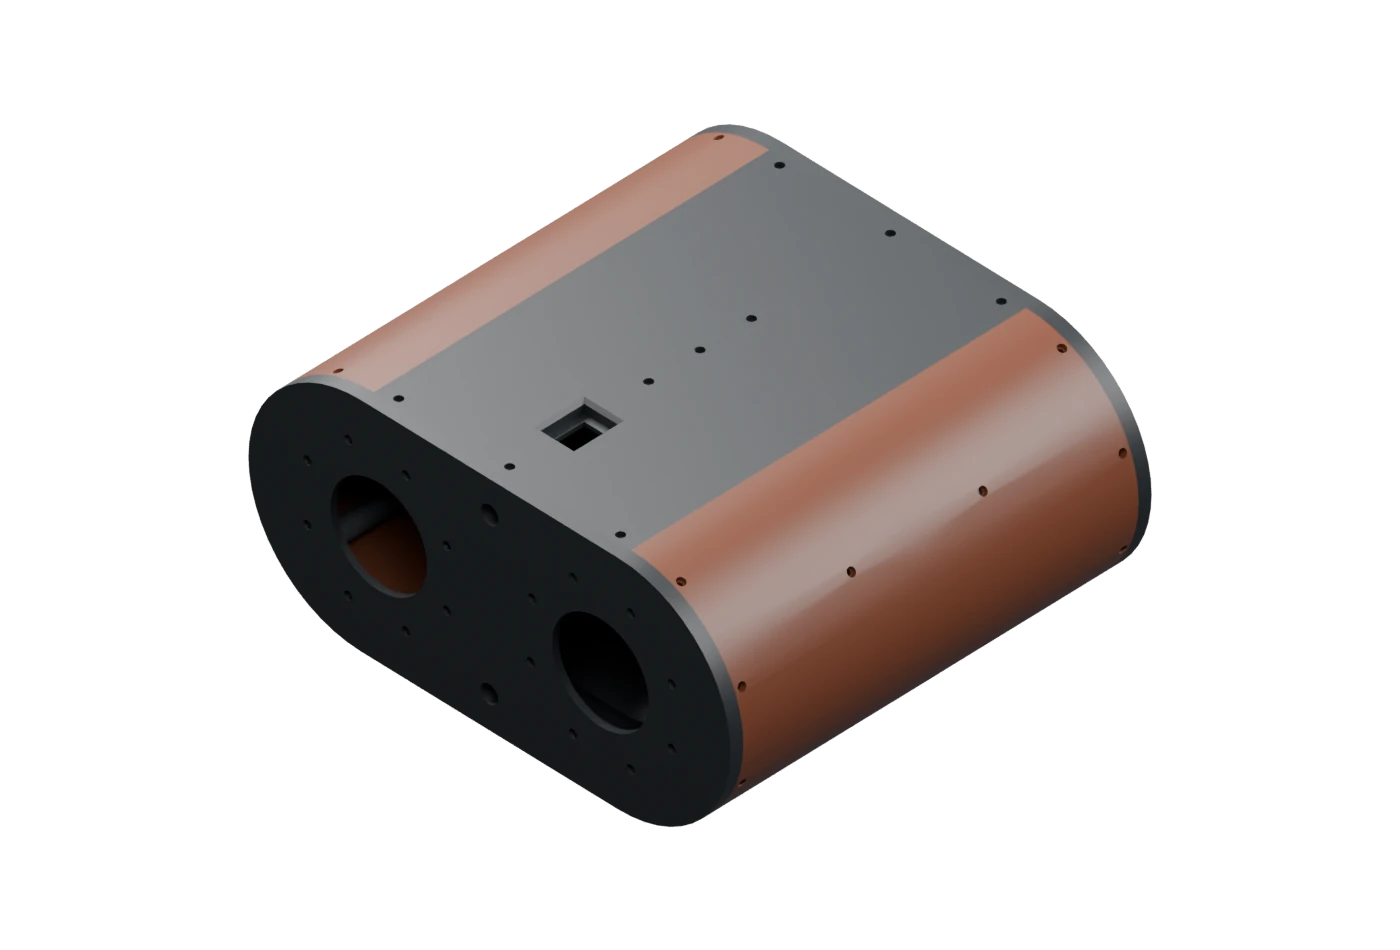
Referencyjna konstrukcja CAD. Montaż wnętrza zmienia się wraz z budową robota.
Płyty montażowe łączą nogi z korpusem z drukowanych paneli i rur z włókna węglowego.
Zdejmowane osłony zapewniają dostęp do podzespołów. Wkładki gwintowane pozwalają łączyć drukowane części metalowymi śrubami.
Miejsce na to, co niezbędne
Udokumentowany układ elektroniki przewiduje Raspberry Pi ułożone poziomo na tacy oraz nakładkę zasilającą HAT nad nim. Akumulator Bosch korzysta z drukowanej komory, prowadnic i uchwytu styków. Rozmieszczenie w CAD jest referencyjne; pasowanie złączy i końcowe prześwity po montażu nadal wymagają sprawdzenia na rzeczywistych częściach.
Twarz ucieleśnionej AI
Dwie kamery, zestaw mikrofonów i głośnik mieszczą się w głowie z odrobiną charakteru. Czarne i brązowe wydruki nadają Szarikowi wygląd owczarka niemieckiego.
Głowa Szarika
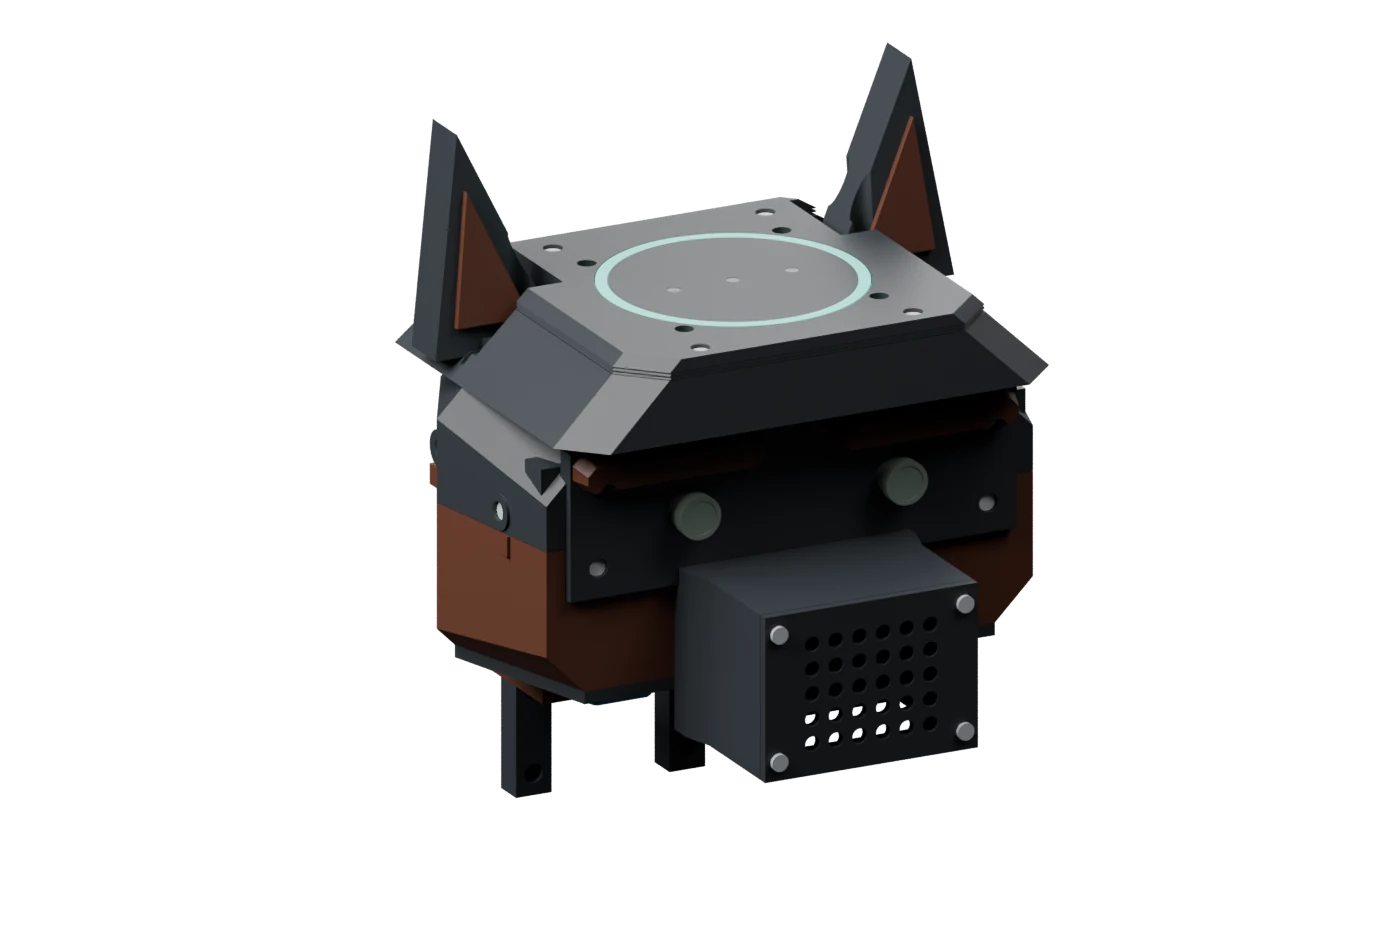
Osobne brązowe brwi. Wąski pierścień. Drukowane miejsce na kamery i dźwięk.
Moduły kamer ArduCam B0179. Eksperymenty stereo porównują ich obrazy, by oszacować odległość.
Nominalny rozstaw kamer w sztywnym uchwycie CAD. Dokładna ocena głębi wymaga kalibracji rzeczywistej pary kamer.
Wzrok · 2 × IMX219
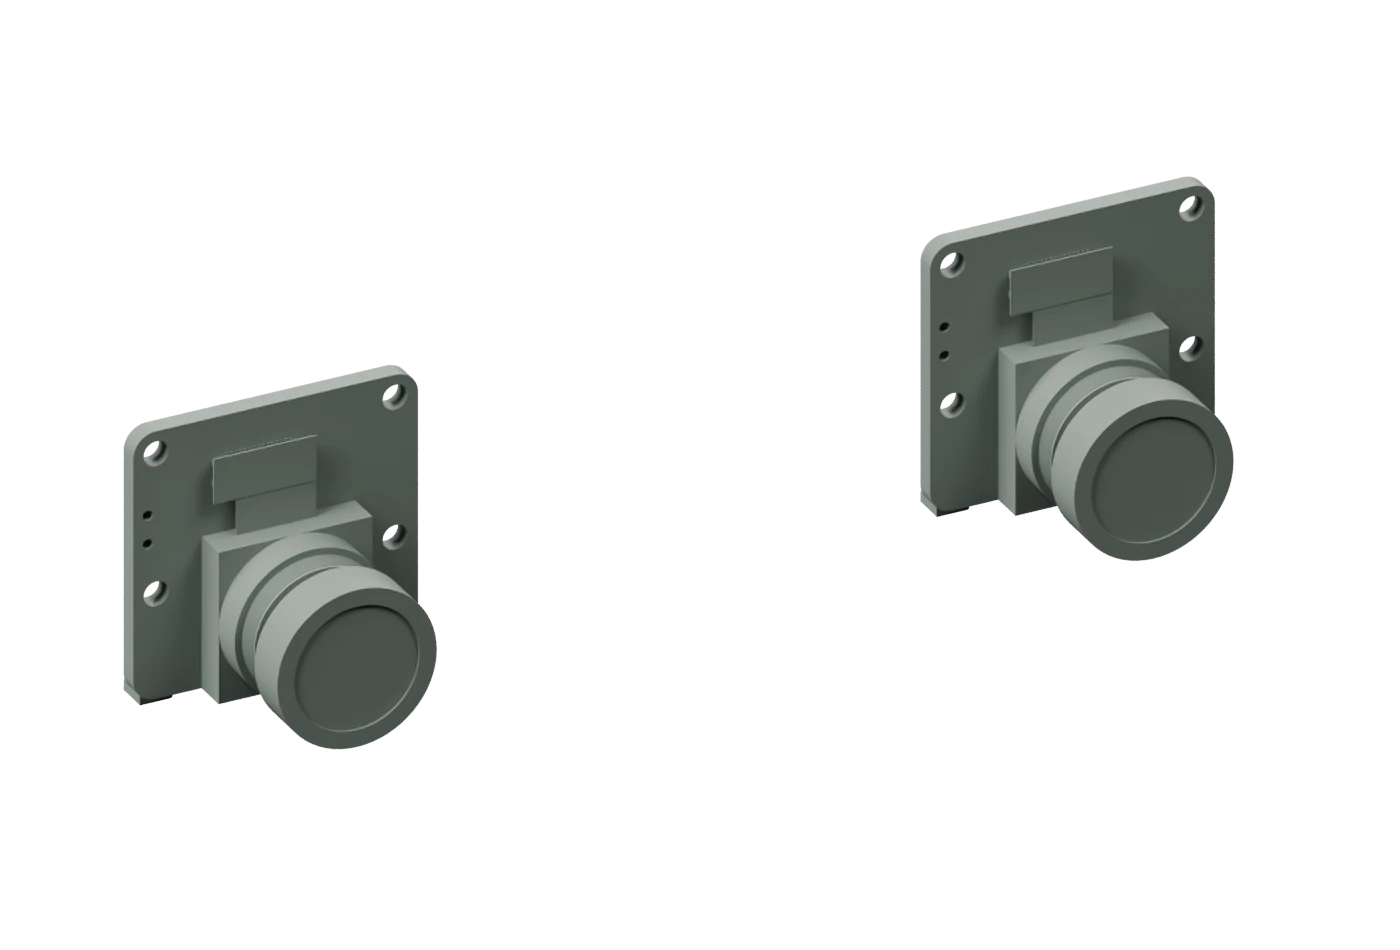 8MP
Dwa gotowe moduły kamer dają komputerowi dwa obrazy tej samej sceny. Ich porównanie jest punktem wyjścia do wyznaczania głębi stereo.
ArduCam podaje cenę 19,99 USD za moduł z rodziny B0179, sprawdzoną 6 listopada 2026, bez dostawy i podatków. To cena z oferty referencyjnej, a nie udokumentowana cena naszego zakupu. Fizyczne płytki to UC-609 Rev.E; zgodność przewodów zależy od wersji.
Oferta kamery ↗Słuch · ReSpeaker XVF3800
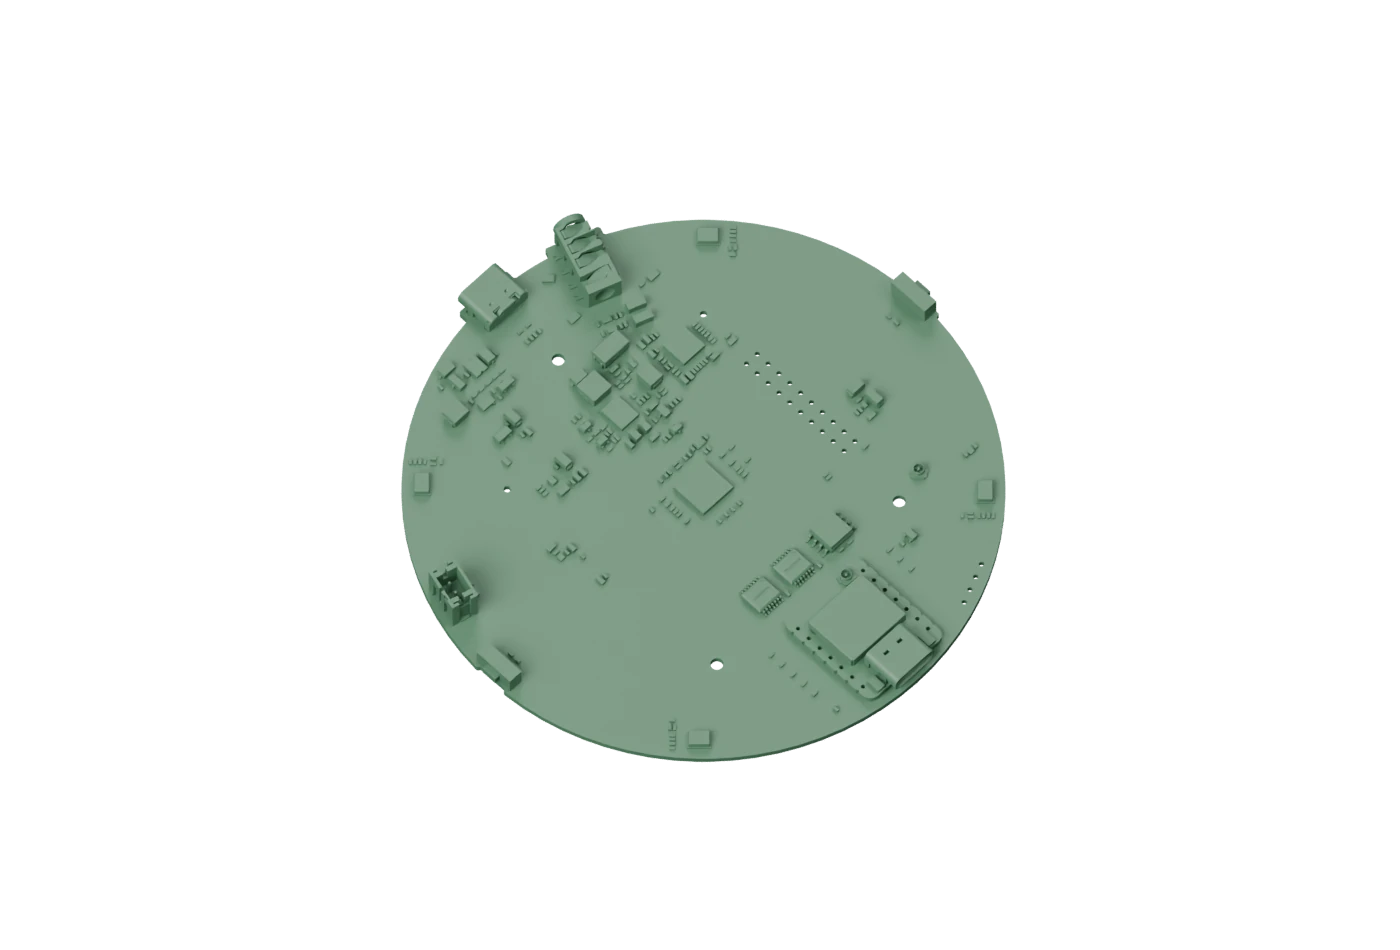 4
Cztery mikrofony dostarczają sygnał do procesora dźwięku XMOS XVF3800. Wybrany moduł zawiera XIAO ESP32S3 i łączy się z Raspberry Pi.
Producent udostępnia kształtowanie wiązki, redukcję szumów i akustyczne tłumienie echa. Kształtowanie wiązki łączy sygnały z mikrofonów, by wyróżnić wybrany kierunek. Tłumienie echa ogranicza dźwięk własnego głośnika w sygnale z mikrofonów. Wyniki zależą od pomieszczenia, obudowy i konfiguracji.
 Sprzęt ReSpeaker ↗
Głos · Seeed 114993346
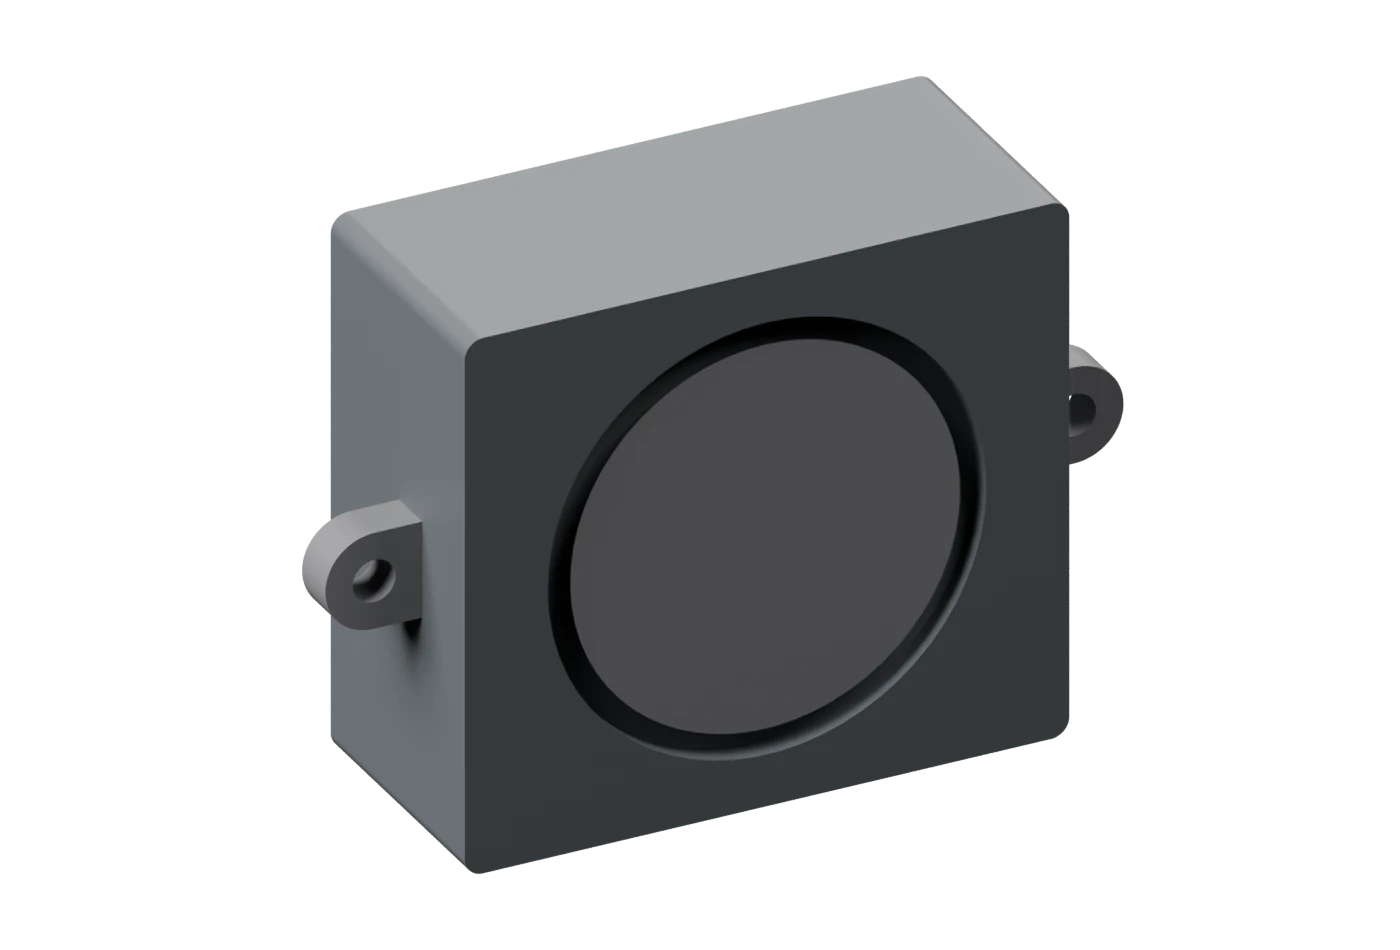 5W
Osobny głośnik w obudowie odtwarza odpowiedź Szarika. Wybrany model Seeed ma znamionową moc 5 W i impedancję 4 Ω; to parametry elementu, a nie zmierzona moc dźwięku.
ReSpeaker obsługuje sygnał mikrofonowy i interfejs audio; głośnik zamienia sygnał wyjściowy na dźwięk. Ten głośnik działał elektrycznie z ReSpeaker. Montaż, akustyka obudowy i drgania nadal wymagają sprawdzenia na sprzęcie. Rozmowa w filmie jest nagrana.
Specyfikacja głośnika ↗Dlaczego dwie kamery?
Prawdziwy eksperyment stereo
z projektu Szarik.
Wyciągnij przed siebie palec i zamykaj na zmianę każde oko. Palec pozornie przesuwa się względem tła. Widzenie stereo wykorzystuje ten sam efekt: odnajduje ten sam szczegół na obu obrazach, mierzy jego przesunięcie, a następnie szacuje odległość na podstawie rozstawu kamer i kalibracji.
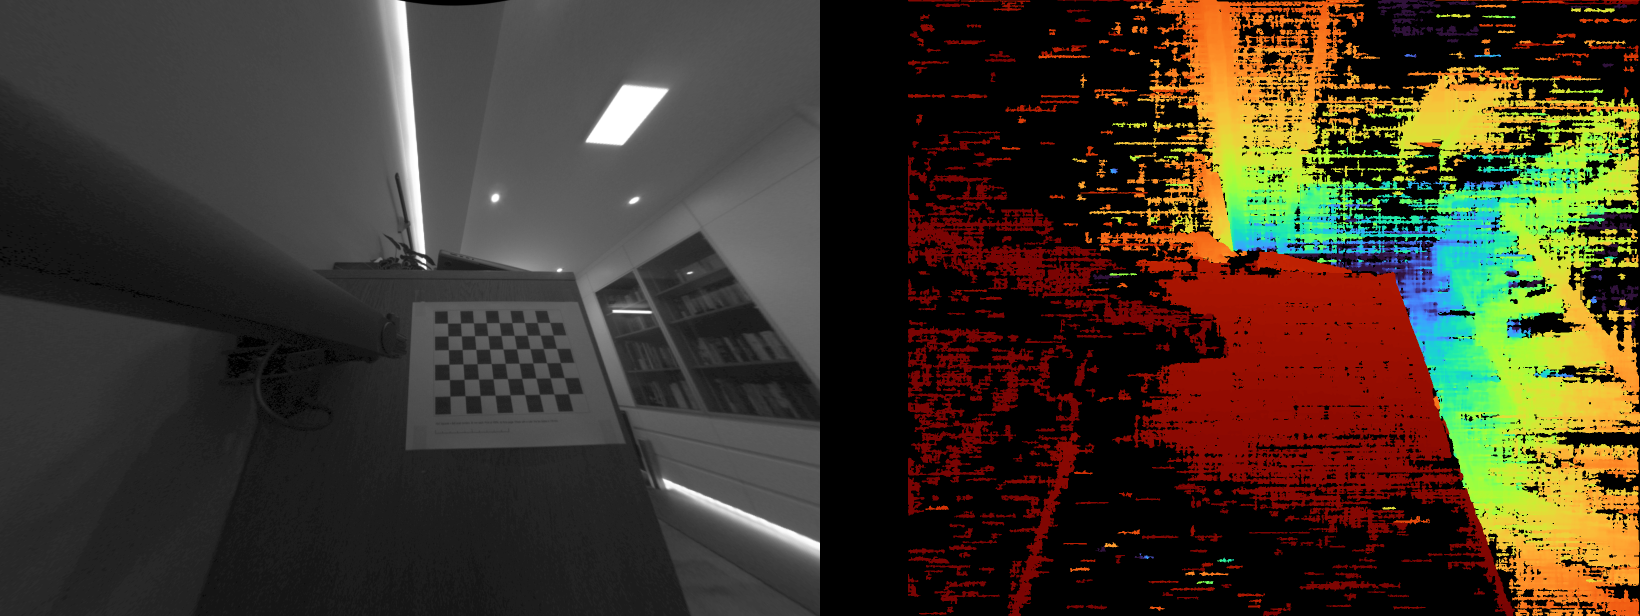
Wczesny wynik eksperymentalny. Ubytki i zaszumione krawędzie pokazują niepewność oszacowania; czarny kolor nie oznacza wolnej przestrzeni.
To wyrównane obrazy lewej i prawej kamery z tego samego eksperymentu. Poziome linie pomagają sprawdzić, czy odpowiadające sobie szczegóły leżą w tych samych wierszach. Ich poziome przesunięcie nazywa się dysparycją. Bliższe szczegóły zwykle przesuwają się bardziej, a dalsze mniej.
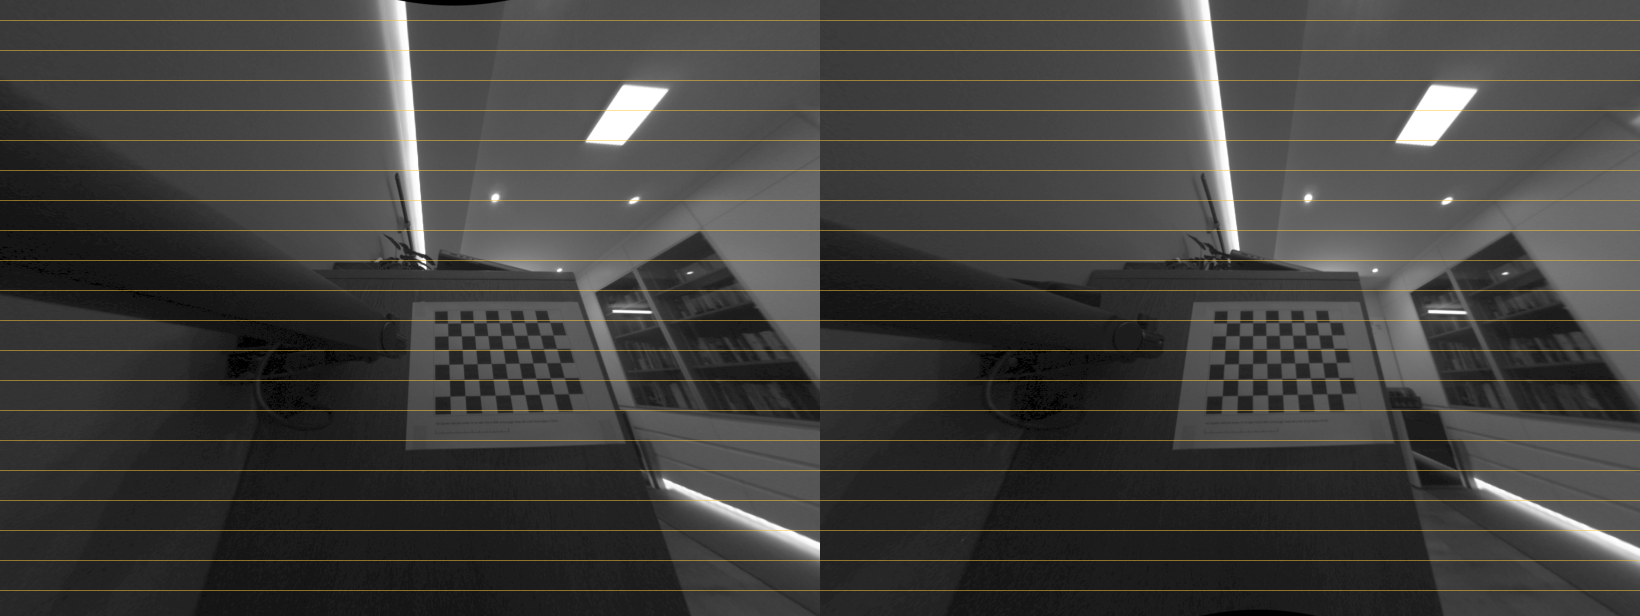
Kalibracja, zniekształcenia obiektywów, tekstura sceny i synchronizacja wpływają na wynik. To wynik prac rozwojowych, a nie deklaracja potwierdzonej dokładności pomiaru odległości.
Odrobina uwagi
Wybrany wąski pierścień wizualnie wyraża uwagę. Renderowana demonstracja ilustruje tę interakcję; zachowanie sprzętu jest nadal opracowywane.
Sygnał za ruchem
Komputer centralny współpracuje z niewielkim pośrednikiem i sterownikiem przy każdym przegubie. Każda płytka ma jasno określone zadanie.
Raspberry Pi 5
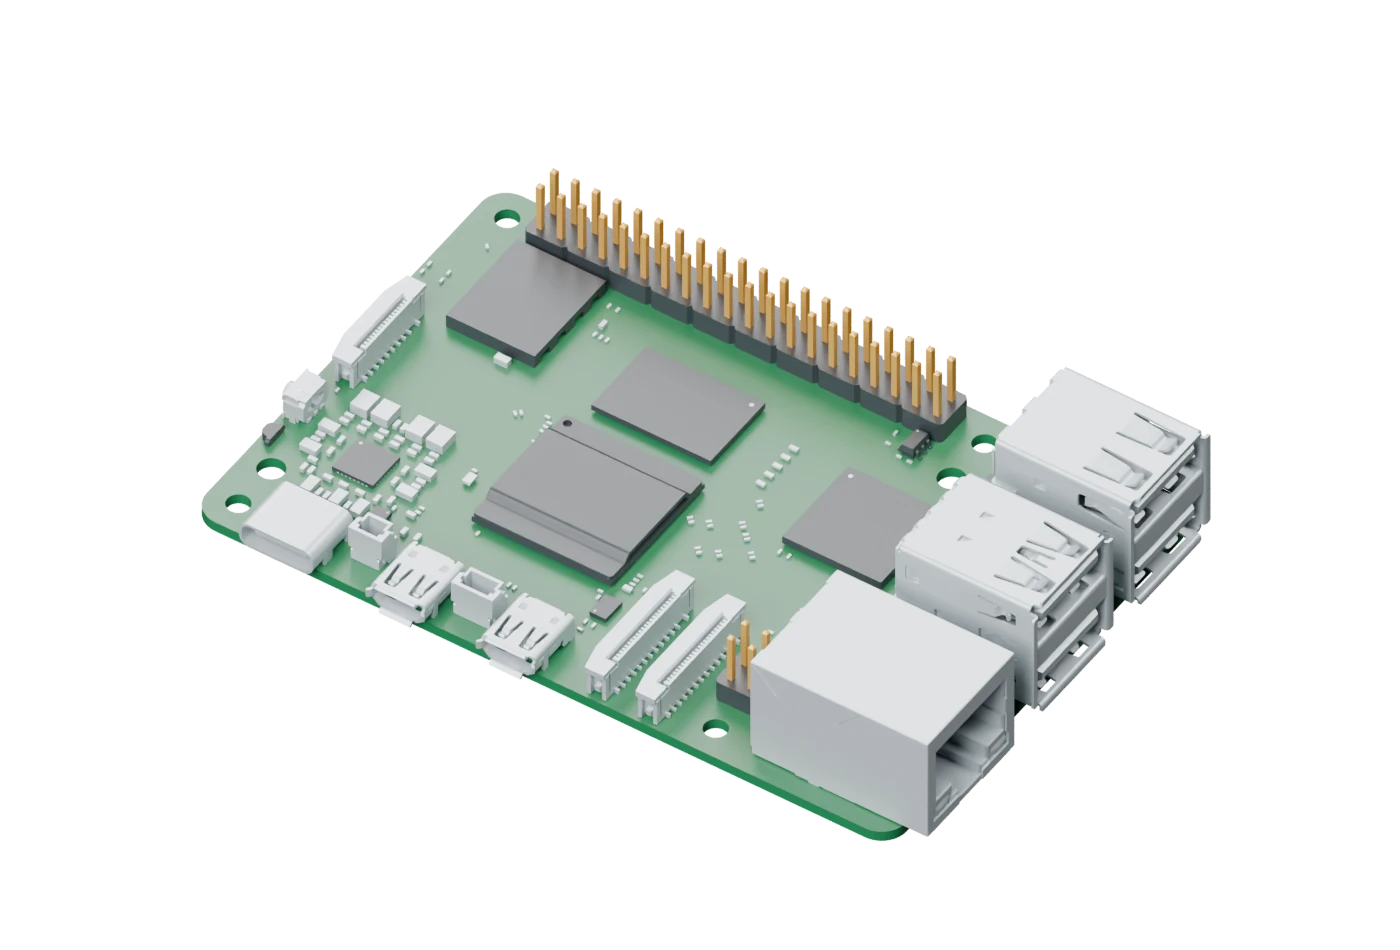
Oprogramowanie robota, obliczenia sterujące, rejestracja danych i eksperymenty z kamerami.
Jedna płytka ERAD 2.1 na przegub. Każda obsługuje własny silnik i lokalny pomiar kąta wirnika.
Enkoder AS5048A rozróżnia 16 384 położenia na obrót wirnika. Rozdzielczość nie jest gwarancją dokładności przegubu.
Uruchamia aplikację robota i oblicza ruch.
USB → sterownik nadrzędnyNadzoruje i rozsyła polecenia do przegubów.
ESP-NOW → sterowniki przegubówZamienia polecenia na sterowanie trójfazowym silnikiem, wykorzystując lokalne sprzężenie zwrotne.
Jedna płytka na napędOd akumulatora do każdego przegubu
Akumulator Bosch ProCORE18V mieści się w drukowanej komorze. Układ zasilania łączy go z komputerem i dwunastoma sterownikami przegubów.
mjbots mjpower-ss
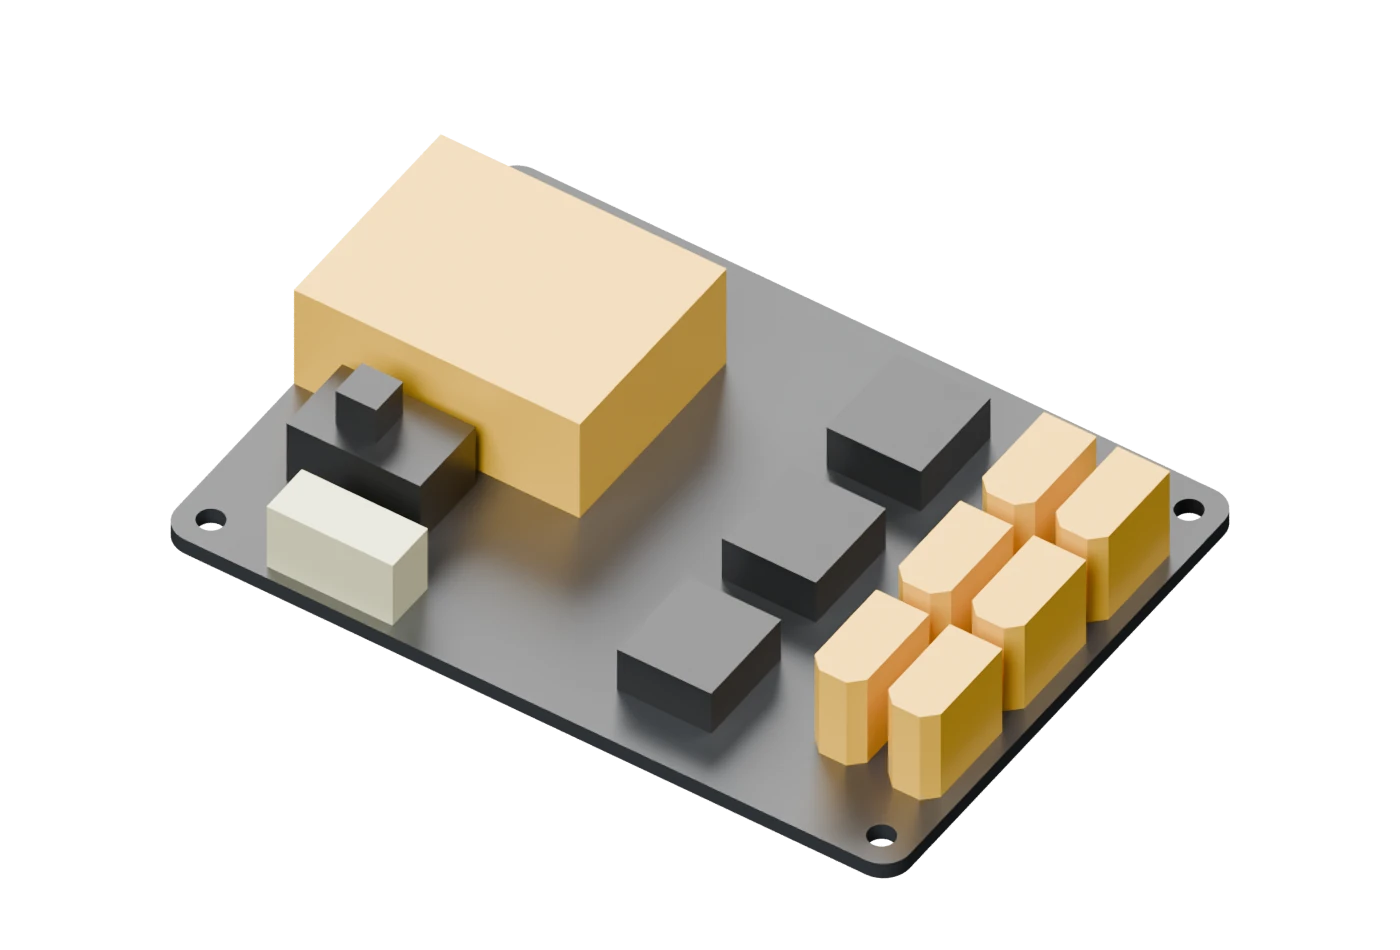
Wstępne ładowanie i sześć przełączanych wyjść. Wstępne ładowanie stopniowo ładuje kondensatory wejściowe sterowników, zmniejszając początkowy skok prądu.
Bosch ProCORE18V 4.0Ah.
Akumulator widoczny na zdjęciach projektu i w CAD.
18 V napięcia nominalnego × 4 Ah.
Czas pracy zależy od ruchu, obciążenia i użytecznej pojemności akumulatora; nie został jeszcze zmierzony.
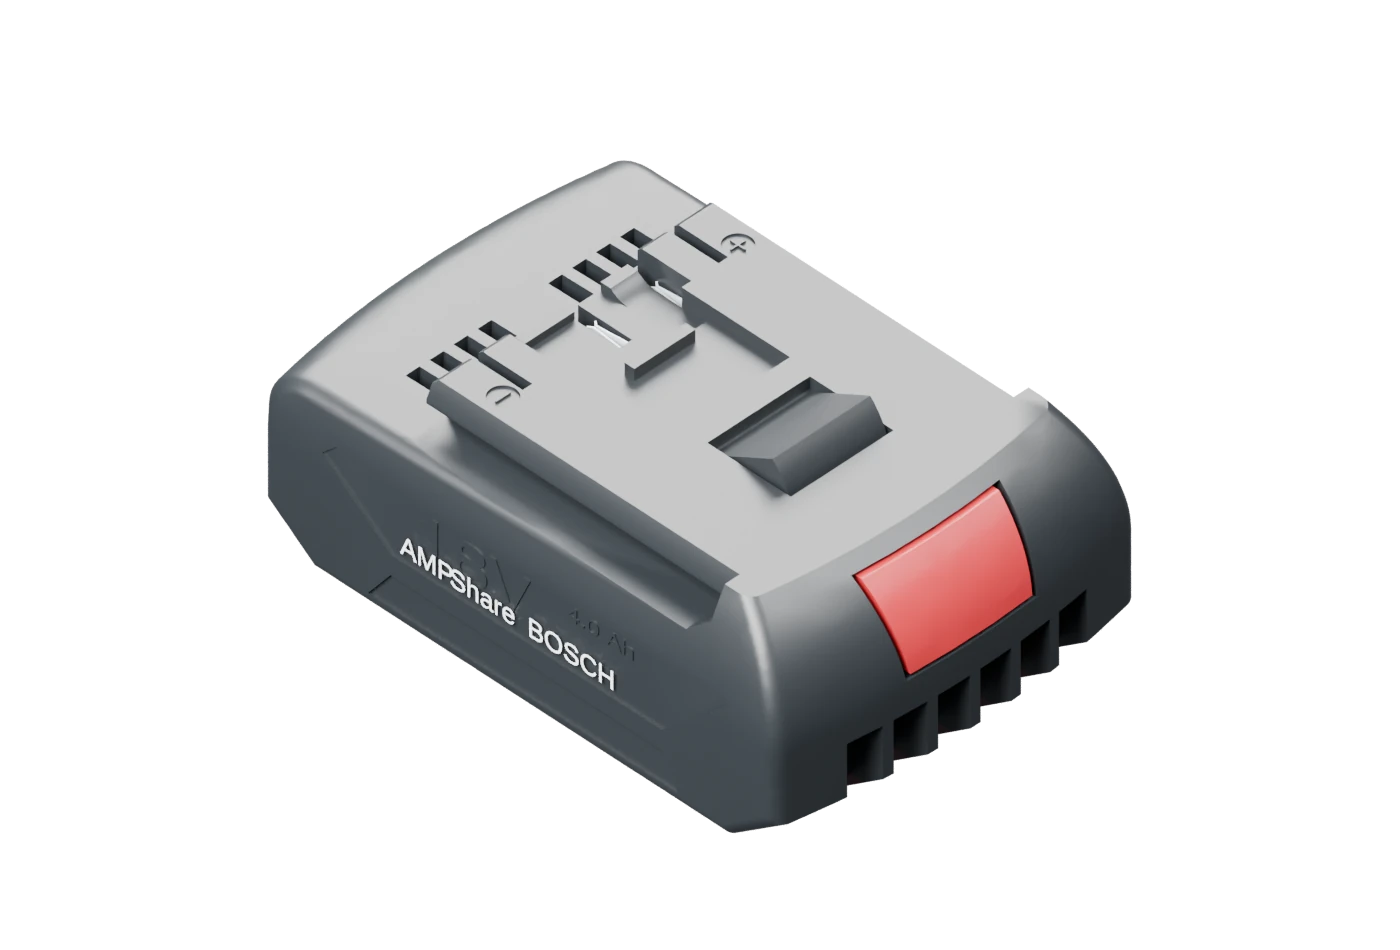
Znajomy akumulator. Własne mocowanie.
Wyjmowany akumulator elektronarzędzi pasuje do drukowanej komory i systemu adapterów robota. Ilustracja nawiązuje do sfotografowanego modelu ProCORE; prowadnice i styki nadal wymagają sprawdzenia na rzeczywistych częściach.
Tor zasilania · proponowana architektura przewodów
Drukowana komora i adapter. Zabezpieczenia i odłączanie serwisowe nadal wymagają weryfikacji.
mjpower-ss zapewnia wstępne ładowanie i rozdziela zasilanie silników. Dla Pi zaproponowano osobną gałąź ze stabilizowanym napięciem.
Proponowane wspólne przewody zasilające z lokalnymi odgałęzieniami do każdego sterownika przegubu. Przekroje przewodów i zabezpieczenia zależą od zmierzonego zapotrzebowania.
Każdy ERAD zamienia zasilanie prądem stałym na połączenia fazowe U, V i W silnika. To inne przewody niż para zasilająca z akumulatora.
Dwa zadania, dwa poziomy zasilania
Nakładka KAmodRPI5 REL+POW HAT zasila Pi przez złącze GPIO napięciem 5,1 V, z deklarowanym ciągłym prądem 3 A. Małe przekaźniki nakładki nie są wyłącznikiem zasilania silników. Dobór bezpieczników, obwód odcięcia, limity prądu i zachowanie cieplne pozostają pracami inżynierskimi do zweryfikowania.
Zbuduj coś, co rozumiesz
Robot łączy wszystkie warstwy projektu. Prześledź jedno pytanie od warsztatu aż po kod.
Otwórz przewodnik budowyDrukowane obudowy i koła zębate łączą się z łożyskami, magnesami, miedzią i elementami złącznymi. Dowiedz się, dlaczego część wyglądająca dobrze w CAD może wymagać kolejnego wydruku.
Poznaj napęd →Każdy przegub ma własny sterownik ERAD 2.1 i enkoder magnetyczny. Sterownik nadrzędny łączy dwanaście przegubów z Raspberry Pi.
Zobacz architekturę →Rust obsługuje główną logikę sterowania. Python napędza eksperymenty i symulację. Konsola operatora pokazuje stan robota.
Poznaj oprogramowanie →Zobacz to, co widzi oprogramowanie
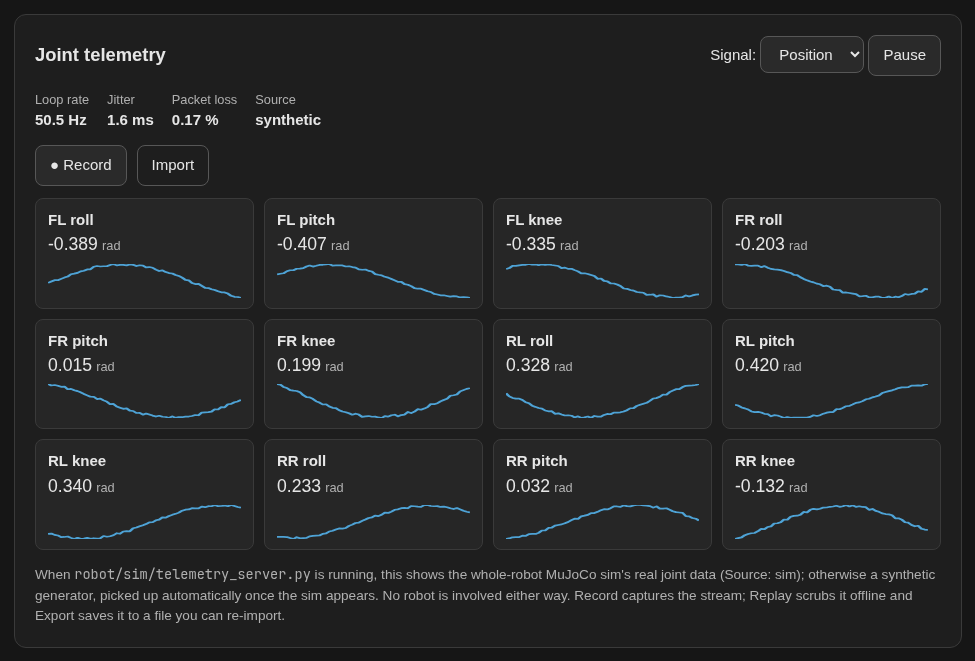
Konsola operatora pokazuje stan robota, telemetrię i konfigurację. To kolejny sposób, by pytanie „dlaczego on to zrobił?” zamienić w coś, co można zbadać.
Zrzuty ekranu z konsoli operatora projektu. Ta strona nie łączy się z robotem ani nim nie steruje.
Jeden robot. Wiele sposobów myślenia.
Robot to miejsce spotkania mechaniki, elektroniki, elektrotechniki i oprogramowania. Szarik pozwala te połączenia budować, oglądać i rozumieć.
Nadaj ruchowi kształt.
Przekładnie zamieniają prędkość na moment obrotowy. Paski przenoszą ruch wzdłuż nogi. Drukowane części utrzymują wszystko na miejscu.
Poznaj nogę ↗Dostarcz energię tam, gdzie trzeba.
Akumulator magazynuje energię. Układ rozdziału zasilania, złącza i przewody dostarczają ją komputerom i sterownikom silników.
Prześledź zasilanie ↗Wykrywaj. Mierz. Napędzaj.
Kamery zbierają obrazy, czujniki mierzą stan robota, a układy sterowników przełączają prąd płynący przez silniki.
Poznaj elektronikę ↗Zamień pomiary w działanie.
Kod interpretuje dane z czujników, planuje ruch i sprawdza limity. Konsola operatora pomaga zobaczyć, co się dzieje.
Zajrzyj do oprogramowania ↗Zrób jeden krok
Oprogramowanie żąda określonego kąta przegubu. Sterownik silnika reguluje prąd z akumulatora. Silnik obraca się, przekładnie i paski poruszają nogą, a czujnik położenia odsyła pomiar. Ta powtarzająca się pętla łączy kod ze światem fizycznym.
Granice dziedzin się przenikają: sterowanie silnikiem łączy oprogramowanie, obwody i mechanikę. Możesz zacząć od jednej części i podążać za połączeniami.
Otwarty zestaw narzędzi
Od szkicu do wydruku, od obwodu do linijki kodu. Narzędzia open source pozwalają oglądać proces, dostosowywać go i uczyć się z niego.
Język
Główna logika sterowania i wspólne oprogramowanie, ze sprawdzeniami wykrywającymi wiele błędów jeszcze przed uruchomieniem kodu.
Edytor
Sterowane klawiaturą miejsce do pisania kodu, analizowania zmian i ciągłej nauki.
Podstawa
Linuksowa podstawa komputera do pracy nad projektem. System, który możesz zrozumieć i kształtować.
BTW, nasz zestaw to Arch, Neovim i Rust.
Projektowanie mechaniki
Parametryczne części i zespoły. Wymiary, interfejsy i geometria stojąca za drukowanym robotem.
Projektowanie elektroniki
Schematy, projekty płytek i przeglądanie modeli 3D. Prześledź sygnał poza oprogramowaniem.
Projektowanie interfejsów
Otwarte narzędzie do projektowania i prototypowania interfejsów, zanim staną się kodem.
Rendery i animacja
Oświetlenie, kamery i filmy objaśniające, które pokazują, jak łączy się mechanika.
Eksperymenty i obraz
Eksperymenty z kamerami, skrypty symulacyjne i łącznik między pomysłem a powtarzalnym doświadczeniem.
Symulacja fizyki
Miejsce do badania ruchu robota i kontaktu z podłożem, zanim model zostanie porównany z fizyczną maszyną.
Środowisko pracy
Linuksowy pulpit oparty na Archu, używany na komputerze warsztatowym. Przemyślany punkt wyjścia z możliwością dostosowania środowiska do siebie.
Linux przy warsztatowym stole.Ciekawość mile widziana
Do rozpoczęcia lektury nie potrzebujesz wiedzy o robotyce. Przyda się doświadczenie w programowaniu — i gotowość do poznania kilku nowych pomysłów.
Przekładnia zamienia prędkość obrotową na siłę obrotu, czyli moment obrotowy. Tutaj silnik obraca się sześć razy na jeden obrót wyjścia. Trzy koła planetarne dzielą obciążenie, obiegając centralne koło słoneczne wewnątrz nieruchomego wieńca.
Enkoder odczytuje kąt wirnika. Ten napęd używa 14-bitowego czujnika magnetycznego: 16 384 kroki na pełen obrót. To opis rozdzielczości — szczegółowości odczytu położenia — a nie gwarancja dokładności pod obciążeniem.
Symulacja pozwala sprawdzić pomysły na sterowanie w modelu przed pracą z fizyczną maszyną. Szarik używa MuJoCo. Użyteczny ruch w symulacji jest punktem wyjścia; kontakt, tarcie i rzeczywiste tolerancje mechaniczne nadal trzeba sprawdzić na sprzęcie.
Prace w toku · 5 listopada 2026
Całkowity koszt budowy i powtarzalny czas wykonania nadal są otwarte. Osiągi napędów wymagają pomiarów na stanowisku. Film pokazuje wyreżyserowaną renderowaną demonstrację, a nie nagranie fizycznego chodzenia ani rozpoznawania na żywo.