 Szarik
Robot zyskuje oprogramowanie.
Symulacja MuJoCo, kinematyka odwrotna i repozytorium dołączają do istniejącego projektu mechanicznego. Kod musi opisać maszynę, która już istnieje — a dokumentacja musi za nią nadążać.
Projektowanie części do tego robota.
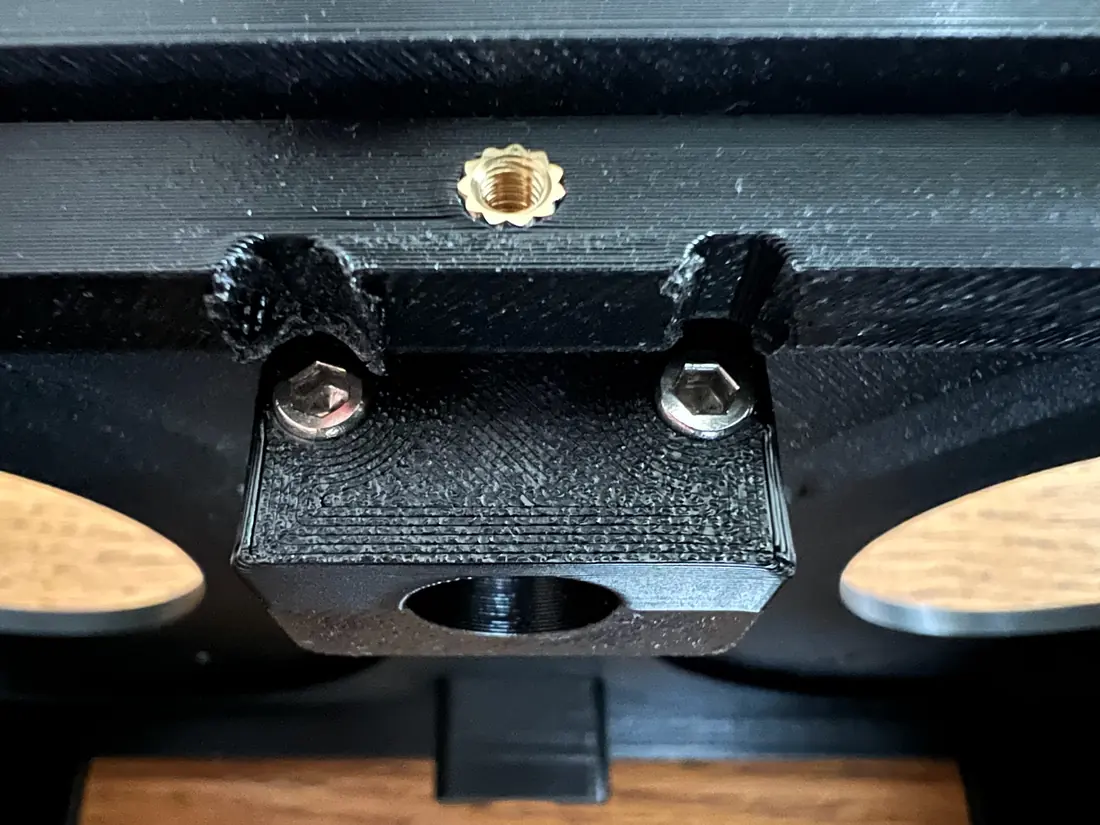
Drukowany napinacz paska, mosiężne wkładki i śruby. W lipcu projekt miał już własne części zamiast samych wydruków istniejących konstrukcji.
Drugi napęd.
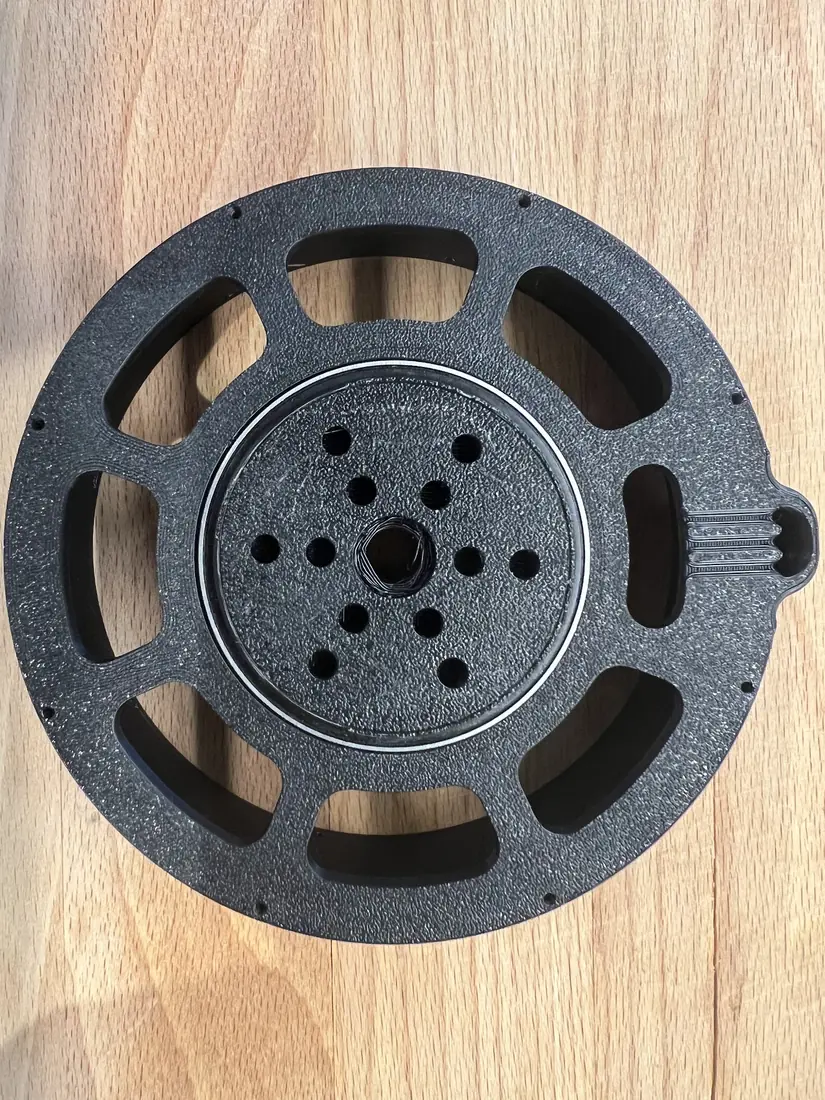
Rezystancja wyniosła 0,6 Ω między każdą parą przewodów fazowych. Wirnik nadal lekko ocierał. Powtarzalne wyniki elektryczne nie rozwiązały problemu mechanicznego.
Jedna noga, bezpiecznie na stojaku.
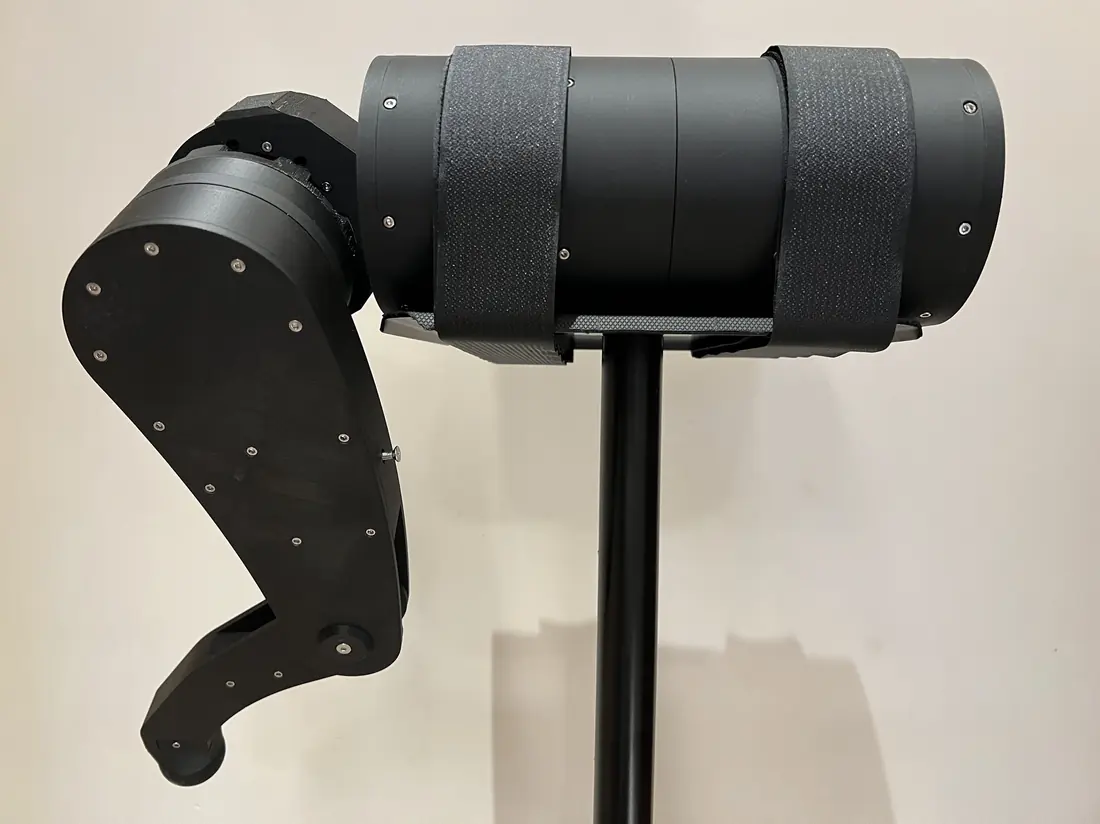
Trzy napędy tworzą jedną nogę. Pierwszą nogę złożono na sucho, by znaleźć niedopasowane części, a następnie umieszczono na stojaku ze stopami nad podłogą.
Kręci się.
Nawinięty stojan osadzono w drukowanej obudowie. Prototyp obraca się pod napięciem. Czterdzieści dwa magnesy wirnika zamontowano ręcznie; jeden wyszczerbił się podczas wkładania.
Silnik zaczyna się od miedzi.
Pierwszy stojan jest w pełni nawinięty. Jego 36 żłobków i 42 bieguny magnetyczne tworzą dwuwarstwowe uzwojenie połączone w gwiazdę. Drukowany uchwyt pozwala nawijać sześć drutów jednocześnie.
Inny mózg.
Pierwotny Jetson przestał się uruchamiać po zmianie konfiguracji portu kamery. Raspberry Pi 5 pojawiło się w styczniu; następnego dnia działało już z Ubuntu Server i wymieniało komunikaty ROS 2 z laptopem.
Projekt dostaje nazwę.
Szarik otrzymał imię po owczarku niemieckim z polskiego serialu Czterej pancerni i pies. Zaczynają docierać drut, łożyska, stojany i stalowe uchwyty magnesów. W projekcie biorą udział trzy osoby, a pierwszy cel to wystarczająca liczba napędów na jedną nogę.
Wybrane wpisy z dziennika projektu, od grudnia 2025 do września 2026. To zapis historyczny, a nie deklaracja obecnego stopnia ukończenia lub osiągów robota.